AI World Models Explained: Why Researchers Are Building AI That Understands How the World Works
ಇಂದಿನ AI models ಬರೆಯಬಹುದು, ಚಿತ್ರಗಳನ್ನು ರಚಿಸಬಹುದು, code generate ಮಾಡಬಹುದು ಮತ್ತು ಪ್ರಶ್ನೆಗಳಿಗೆ ಉತ್ತರಿಸಬಹುದು. ಆದರೆ ಒಂದು AI systemಗೆ ಯಾವುದಾದರೂ ವಸ್ತುವನ್ನು ತಳ್ಳಿದರೆ ಅದು ಹೇಗೆ ಚಲಿಸುತ್ತದೆ, ಒಂದು ಗ್ಲಾಸ್ ಕೆಳಗೆ ಬಿದ್ದರೆ ಏನಾಗುತ್ತದೆ ಅಥವಾ robot ಒಂದು ಕೋಣೆಯಲ್ಲಿ ಮುಂದೆ ಸಾಗಿದರೆ ಅದರ ಸುತ್ತಲಿನ ಪರಿಸರ ಹೇಗೆ ಬದಲಾಗುತ್ತದೆ ಎಂಬುದನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು ಸಾಧ್ಯವೇ?
ಈ ಪ್ರಶ್ನೆಯೇ AI World Models ಸಂಶೋಧನೆಯ ಪ್ರಮುಖ ಉದ್ದೇಶಗಳಲ್ಲಿ ಒಂದು.
ಸಾಮಾನ್ಯ AI model ನಾವು ಕೊಡುವ promptಗೆ ಉತ್ತರ ನೀಡಬಹುದು. ಆದರೆ world model ಪರಿಸರದ ಒಳಗಿನ ಸಂಬಂಧಗಳು, objectsಗಳ ಚಲನೆ, actionsಗಳ ಪರಿಣಾಮ ಮತ್ತು ಕಾಲಕ್ರಮದಲ್ಲಿ ನಡೆಯುವ ಬದಲಾವಣೆಗಳನ್ನು ಕಲಿಯಲು ಪ್ರಯತ್ನಿಸುತ್ತದೆ. ಇದರಿಂದ AI ಕೇವಲ ಈಗ ಕಾಣುತ್ತಿರುವ ಮಾಹಿತಿಗೆ ಪ್ರತಿಕ್ರಿಯಿಸುವುದಷ್ಟೇ ಅಲ್ಲದೆ, ಮುಂದಿನ ಕ್ಷಣದಲ್ಲಿ ಏನಾಗಬಹುದು ಎಂಬುದನ್ನು ಊಹಿಸಲು ಸಹಾಯವಾಗಬಹುದು.
ಉದಾಹರಣೆಗೆ, ಒಂದು robot ಮೇಜಿನ ಮೇಲಿರುವ ಕಪ್ ಅನ್ನು ಎತ್ತಲು ಪ್ರಯತ್ನಿಸುತ್ತಿದೆ ಎಂದುಕೊಳ್ಳಿ. ಅದಕ್ಕೆ ಕಪ್ ಎಲ್ಲಿದೆ ಎಂಬುದನ್ನು ಗುರುತಿಸುವುದು ಮಾತ್ರ ಸಾಕಾಗುವುದಿಲ್ಲ. ಕಪ್ನ ಆಕಾರ, ಅದರ ಸ್ಥಾನ, ಹಿಡಿಯುವಾಗ ಬೇಕಾಗುವ ಚಲನೆ ಮತ್ತು ಆ actionನಿಂದ ಪರಿಸರದಲ್ಲಿ ಆಗುವ ಬದಲಾವಣೆಗಳನ್ನೂ ಅಂದಾಜಿಸಬೇಕಾಗುತ್ತದೆ.
ಇಂತಹ ಸಾಮರ್ಥ್ಯಗಳು robotics, autonomous systems, video generation, scientific simulation ಮತ್ತು AI agentsಗಳ ಭವಿಷ್ಯಕ್ಕೆ ಮುಖ್ಯವಾಗಬಹುದು. ಆದರೆ ಒಂದು ವಿಷಯ ಸ್ಪಷ್ಟವಾಗಿರಲಿ: AI World Model ಎಂದರೆ AIಗೆ ಮಾನವನಂತೆ ಸಂಪೂರ್ಣ ಜಗತ್ತಿನ ಅರಿವು ಬಂದಿದೆ ಎಂದಲ್ಲ. ಇದು ಪರಿಸರ ಹೇಗೆ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತದೆ ಎಂಬುದರ ಉಪಯುಕ್ತ internal representation ಅಥವಾ predictive model ನಿರ್ಮಿಸುವ ಪ್ರಯತ್ನ.
ಈ ಲೇಖನದಲ್ಲಿ world models ಎಂದರೇನು, ಅವು ಹೇಗೆ ಕೆಲಸ ಮಾಡುತ್ತವೆ, ಸಾಮಾನ್ಯ Large Language Models (LLMs)ನಿಂದ ಹೇಗೆ ಭಿನ್ನವಾಗಿವೆ ಮತ್ತು ಈ research ಏಕೆ ಮಹತ್ವ ಪಡೆಯುತ್ತಿದೆ ಎಂಬುದನ್ನು practical examplesಗಳೊಂದಿಗೆ ನೋಡೋಣ.
1. AI World Models ಎಂದರೇನು?
AI World Model ಎಂದರೆ ಪರಿಸರದ ಒಳಗಿನ ಸ್ಥಿತಿಗಳು, objectsಗಳ ನಡುವಿನ ಸಂಬಂಧಗಳು ಮತ್ತು ಕಾಲದೊಂದಿಗೆ ನಡೆಯುವ ಬದಲಾವಣೆಗಳನ್ನು model ಮಾಡಿ, ಮುಂದೇನು ಸಂಭವಿಸಬಹುದು ಎಂದು predict ಮಾಡಲು ಪ್ರಯತ್ನಿಸುವ AI system.
ಇಲ್ಲಿ “world” ಎಂದರೆ ಸಂಪೂರ್ಣ ವಿಶ್ವ ಅಥವಾ ಭೂಮಿಯ ಪ್ರತಿಯೊಂದು ವಿಷಯವೂ ಅಲ್ಲ. Model ಕಾರ್ಯನಿರ್ವಹಿಸುವ environment ಅನ್ನು ಸೂಚಿಸುತ್ತದೆ. ಅದು ಒಂದು video game ಆಗಿರಬಹುದು, warehouse ಆಗಿರಬಹುದು, ರಸ್ತೆ ಸಂಚಾರದ ಪರಿಸರವಾಗಿರಬಹುದು ಅಥವಾ 3D virtual world ಆಗಿರಬಹುದು.
ಒಂದು world model ಸಾಮಾನ್ಯವಾಗಿ ಮೂರು ರೀತಿಯ ಪ್ರಶ್ನೆಗಳಿಗೆ ಉತ್ತರಿಸಲು ಪ್ರಯತ್ನಿಸುತ್ತದೆ:
- What is happening? ಈಗ environmentನಲ್ಲಿ ಯಾವ objects ಇವೆ ಮತ್ತು ಅವು ಯಾವ ಸ್ಥಿತಿಯಲ್ಲಿವೆ?
- What may happen next? ಪ್ರಸ್ತುತ ಪರಿಸ್ಥಿತಿ ಮುಂದುವರಿದರೆ ಮುಂದಿನ state ಹೇಗಿರಬಹುದು?
- What if I take an action? ಒಂದು ನಿರ್ದಿಷ್ಟ action ಮಾಡಿದರೆ environment ಹೇಗೆ ಬದಲಾಗಬಹುದು?
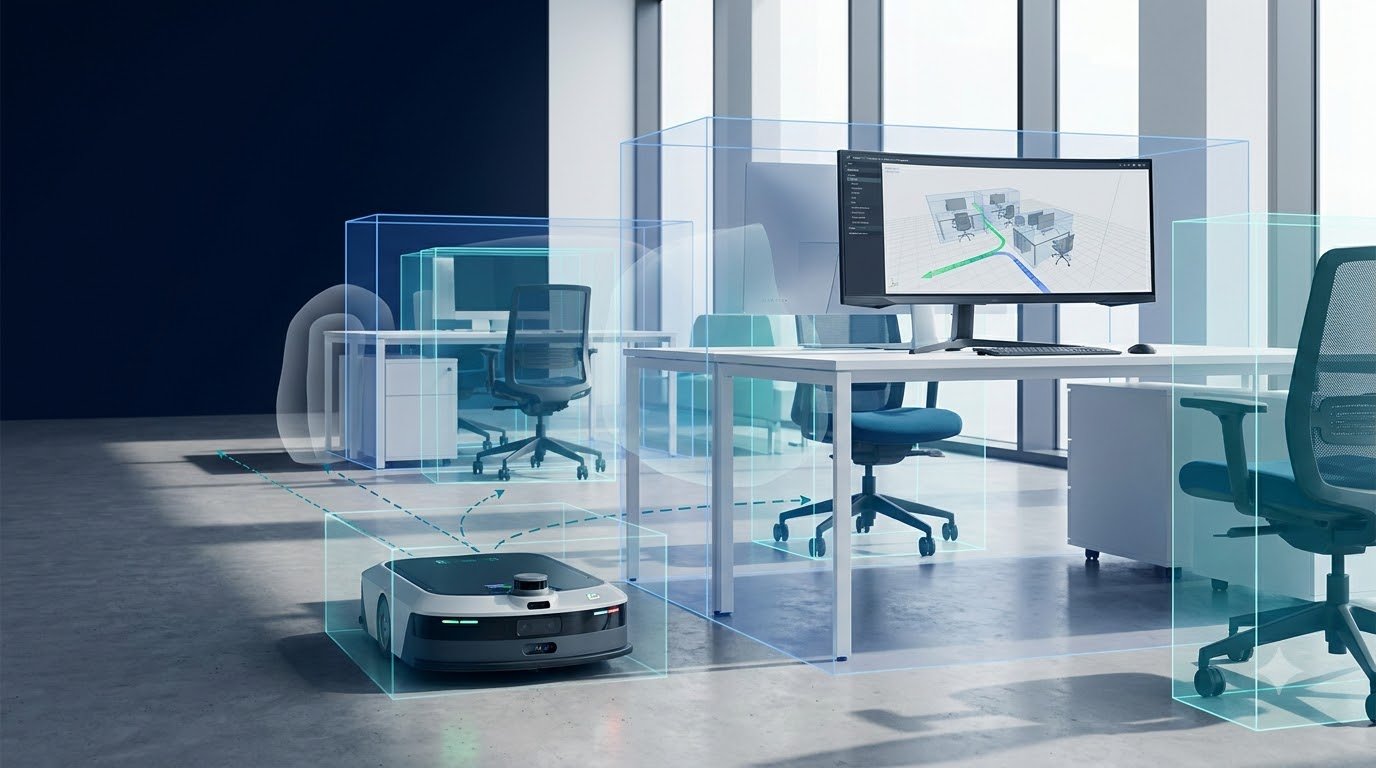
ಉದಾಹರಣೆಗೆ, ಒಂದು robot ತನ್ನ ಮುಂದೆ ಇರುವ ಪೆಟ್ಟಿಗೆಯನ್ನು ಗುರುತಿಸಿದೆ ಎಂದುಕೊಳ್ಳಿ. Object recognition system “ಇದು ಒಂದು box” ಎಂದು ಹೇಳಬಹುದು. ಆದರೆ world model ಇನ್ನಷ್ಟು ಮುಂದಕ್ಕೆ ಹೋಗಿ, robot box ಅನ್ನು ತಳ್ಳಿದರೆ ಅದು ಯಾವ ದಿಕ್ಕಿಗೆ ಚಲಿಸಬಹುದು, ಪಕ್ಕದಲ್ಲಿರುವ ವಸ್ತುವಿಗೆ ಡಿಕ್ಕಿ ಹೊಡೆಯಬಹುದೇ ಮತ್ತು ಮುಂದಿನ ಚಲನೆಗೆ ಜಾಗ ಇದೆಯೇ ಎಂಬುದನ್ನು ಊಹಿಸಲು ಪ್ರಯತ್ನಿಸಬಹುದು.
ಇದು prediction-based understanding. Modelಗೆ ಎಲ್ಲ ಸಂದರ್ಭಗಳಲ್ಲೂ ಸರಿಯಾದ ಉತ್ತರ ಸಿಗುತ್ತದೆ ಎಂಬುದಿಲ್ಲ. ಅದರ predictionಗಳು training data, sensors, model architecture ಮತ್ತು environmentನ complexity ಮೇಲೆ ಅವಲಂಬಿತವಾಗಿರುತ್ತವೆ.
World model ಮತ್ತು mental model ನಡುವಿನ ಸಂಬಂಧ
ಮನುಷ್ಯರು ದಿನನಿತ್ಯದ ಅನುಭವದಿಂದ ಒಂದು ರೀತಿಯ internal model ಬೆಳೆಸಿಕೊಳ್ಳುತ್ತಾರೆ. ಉದಾಹರಣೆಗೆ, ಬಿಸಿ ಪಾತ್ರೆಯನ್ನು ಕೈಯಿಂದ ಮುಟ್ಟಿದರೆ ಸುಡಬಹುದು, ಜಾರಿ ನೆಲದಲ್ಲಿ ವೇಗವಾಗಿ ಓಡಿದರೆ ಬೀಳುವ ಅಪಾಯವಿದೆ ಎಂಬ ನಿರೀಕ್ಷೆ ನಮಗೆ ಇರುತ್ತದೆ.
AI world modelsಗಳಲ್ಲಿಯೂ ಒಂದು ಸಂಬಂಧಿತ ಕಲ್ಪನೆ ಇದೆ: ಕೇವಲ ದೃಶ್ಯವನ್ನು ಗುರುತಿಸುವುದಲ್ಲದೆ, state ಬದಲಾಗುವ ಸಾಧ್ಯತೆಯನ್ನು ಕಲಿಯುವುದು. ಆದರೆ ಮಾನವ ಅನುಭವ ಮತ್ತು AI modelನ learned representation ಒಂದೇ ಎಂದು ಹೇಳಲು ಸಾಧ್ಯವಿಲ್ಲ. AI model statistical patterns ಮತ್ತು training objectives ಮೂಲಕ ಕೆಲಸ ಮಾಡುತ್ತದೆ; ಅದರ internal representation ಮಾನವನ ಅನುಭವಕ್ಕೆ ನೇರವಾಗಿ ಸಮಾನವಲ್ಲ.
AI World Models ಪರಿಸರದಲ್ಲಿನ objects, movement ಮತ್ತು possible changes ನಡುವಿನ relationships ಅನ್ನು learn ಮಾಡುತ್ತವೆ. ಈ information ಬಳಸಿ, AI system ಒಂದು action ತೆಗೆದುಕೊಳ್ಳುವ ಮೊದಲು ಅದರ potential outcomes ಅನ್ನು predict ಮಾಡಲು ಪ್ರಯತ್ನಿಸುತ್ತದೆ.
LLMs ಮುಖ್ಯವಾಗಿ text ಅನ್ನು process ಮಾಡಿ responses generate ಮಾಡುತ್ತವೆ. ಆದರೆ AI World Models ಪರಿಸರದ state ಹೇಗೆ ಬದಲಾಗಬಹುದು ಮತ್ತು ಒಂದು action ಯಾವ ಪರಿಣಾಮ ಉಂಟುಮಾಡಬಹುದು ಎಂಬುದನ್ನು predict ಮಾಡಲು ಪ್ರಯತ್ನಿಸುತ್ತವೆ. ಈ ಎರಡೂ approaches ಅನ್ನು combine ಮಾಡಿದಾಗ, AI agentsಗೆ planning ಮತ್ತು decision-makingನಲ್ಲಿ ಸಹಾಯವಾಗಬಹುದು.
2. ಸಾಮಾನ್ಯ AI Model ಮತ್ತು AI World Model ನಡುವಿನ ವ್ಯತ್ಯಾಸ
ಎಲ್ಲ AI models ಒಂದೇ ಕೆಲಸ ಮಾಡುವುದಿಲ್ಲ. Language models, image generators, video generators ಮತ್ತು world models ನಡುವೆ ಕೆಲವು overlaps ಇದ್ದರೂ, ಅವುಗಳ ಉದ್ದೇಶ ಮತ್ತು training setup ವಿಭಿನ್ನವಾಗಿರಬಹುದು.
| AI system | ಮುಖ್ಯ ಕೆಲಸ | ಉದಾಹರಣೆ |
|---|---|---|
| Large Language Model (LLM) | Text ಅರ್ಥೈಸುವುದು ಮತ್ತು generate ಮಾಡುವುದು | ಪ್ರಶ್ನೆಗೆ ಉತ್ತರಿಸುವುದು, article ಬರೆಯುವುದು |
| Image generation model | ಹೊಸ ಚಿತ್ರಗಳನ್ನು ರಚಿಸುವುದು | Text promptನಿಂದ ಚಿತ್ರ ಸೃಷ್ಟಿಸುವುದು |
| Video generation model | Video frames ಮತ್ತು motion generate ಮಾಡುವುದು | Promptನಿಂದ short video ಸೃಷ್ಟಿಸುವುದು |
| World model | Environment states ಮತ್ತು transitionsಗಳನ್ನು model ಮಾಡಿ predict ಮಾಡುವುದು | Robot actionನ ಪರಿಣಾಮವನ್ನು ಅಂದಾಜಿಸುವುದು |
| Robotics policy model | ನಿರ್ದಿಷ್ಟ ಪರಿಸ್ಥಿತಿಯಲ್ಲಿ ಯಾವ action ತೆಗೆದುಕೊಳ್ಳಬೇಕು ಎಂದು ಆಯ್ಕೆಮಾಡುವುದು | Robotಗೆ ವಸ್ತುವನ್ನು ಎತ್ತಲು ಸೂಚಿಸುವುದು |
ಈ ವಿಭಾಗಗಳು ಕಟ್ಟುನಿಟ್ಟಾಗಿ ಪ್ರತ್ಯೇಕವಾಗಿರುವುದಿಲ್ಲ. ಒಂದು system ಒಂದಕ್ಕಿಂತ ಹೆಚ್ಚು capabilities ಹೊಂದಿರಬಹುದು. ಉದಾಹರಣೆಗೆ, ಕೆಲವು world-model systems video generation, physical reasoning ಮತ್ತು action prediction ಅನ್ನು ಒಂದೇ pipelineನಲ್ಲಿ ಸಂಯೋಜಿಸಲು ಪ್ರಯತ್ನಿಸುತ್ತವೆ.
ಮುಖ್ಯ ವ್ಯತ್ಯಾಸವು output ಹೇಗಿದೆ ಎಂಬುದರಲ್ಲಿ ಮಾತ್ರವಿಲ್ಲ; model ಯಾವ ಉದ್ದೇಶಕ್ಕಾಗಿ environmentನ ಮಾಹಿತಿಯನ್ನು ಕಲಿಯುತ್ತದೆ ಮತ್ತು ಬಳಸುತ್ತದೆ ಎಂಬುದರಲ್ಲಿ ಇದೆ.
ಒಂದು video generator ಮುಂದಿನ frameಗಳನ್ನು visually plausible ಆಗಿ ರಚಿಸಬಹುದು. ಆದರೆ ಅದು ಭೌತಿಕ ನಿಯಮಗಳನ್ನು ವಿಶ್ವಾಸಾರ್ಹವಾಗಿ ಅನುಸರಿಸುತ್ತದೆ ಅಥವಾ robotಗೆ ಸುರಕ್ಷಿತ action ಸೂಚಿಸುತ್ತದೆ ಎಂದು ಸ್ವಯಂಚಾಲಿತವಾಗಿ ಅರ್ಥವಾಗುವುದಿಲ್ಲ. ಅದೇ ರೀತಿ, ಒಂದು language model physics ಬಗ್ಗೆ ಸರಿಯಾದ explanation ನೀಡಿದರೂ, ನೈಜ ಜಗತ್ತಿನಲ್ಲಿ robot ಹೇಗೆ ಚಲಿಸಬೇಕು ಎಂಬುದನ್ನು ಸರಿಯಾಗಿ predict ಮಾಡುತ್ತದೆ ಎಂದು ಖಚಿತವಿಲ್ಲ.
ಆದ್ದರಿಂದ, world model ಅನ್ನು “ಇನ್ನೂ ಹೆಚ್ಚು advanced chatbot” ಎಂದು ನೋಡುವುದಕ್ಕಿಂತ, environment prediction ಮತ್ತು action planningಗೆ ಉಪಯುಕ್ತವಾದ model ಎಂದು ಅರ್ಥಮಾಡಿಕೊಳ್ಳುವುದು ಸರಿಯಾಗಿದೆ.
Robotics ಮತ್ತು autonomous systems ಕ್ಷೇತ್ರಗಳಲ್ಲಿ AI World Models ಉಪಯುಕ್ತವಾಗಬಹುದು. ಉದಾಹರಣೆಗೆ, robot ಒಂದು object ಅನ್ನು move ಮಾಡುವ ಮೊದಲು ಅದರ position ಹೇಗೆ ಬದಲಾಗಬಹುದು ಎಂಬುದನ್ನು simulate ಮಾಡಿ, ಹೆಚ್ಚು ಸೂಕ್ತವಾದ action ಆಯ್ಕೆ ಮಾಡಲು ಪ್ರಯತ್ನಿಸಬಹುದು.
Industrial roboticsನಲ್ಲಿ AI World Models robot movement, object interaction ಮತ್ತು environmental changesಗಳನ್ನು simulate ಮಾಡಲು ಸಹಾಯ ಮಾಡಬಹುದು. ಇದರಿಂದ ಕೆಲವು actions ಅನ್ನು real environmentನಲ್ಲಿ execute ಮಾಡುವ ಮೊದಲು virtual environmentನಲ್ಲಿ ಪರೀಕ್ಷಿಸುವ ಅವಕಾಶ ಸಿಗುತ್ತದೆ. ಆದರೆ simulation results ಅನ್ನು real-world testing ಮೂಲಕ validate ಮಾಡುವುದು ಅಗತ್ಯ.
LLMs external knowledge ಅನ್ನು retrieve ಮಾಡಿ responsesನಲ್ಲಿ ಬಳಸುವ ವಿಧಾನವನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು, Retrieval-Augmented Generation (RAG) ಕುರಿತ ನಮ್ಮ ಲೇಖನವನ್ನು ನೋಡಿ.
3. AI World Models ಹೇಗೆ ಕೆಲಸ ಮಾಡುತ್ತವೆ?
World model architecture ಪ್ರಕಾರ ವ್ಯತ್ಯಾಸವಾಗುತ್ತದೆ. ಕೆಲವು models video framesನಿಂದ future frames predict ಮಾಡುತ್ತವೆ. ಕೆಲವು models environment ಅನ್ನು compact latent representationನಲ್ಲಿ encode ಮಾಡಿ, ಮುಂದಿನ state ಹೇಗಿರಬಹುದು ಎಂದು ಊಹಿಸುತ್ತವೆ. ಇನ್ನೂ ಕೆಲವು systems multimodal inputs ಮತ್ತು action sequencesಗಳನ್ನು ಒಟ್ಟಿಗೆ ಬಳಸುತ್ತವೆ.
ಒಂದು simplified workflow ಅನ್ನು ಹೀಗೆ ಅರ್ಥಮಾಡಿಕೊಳ್ಳಬಹುದು.
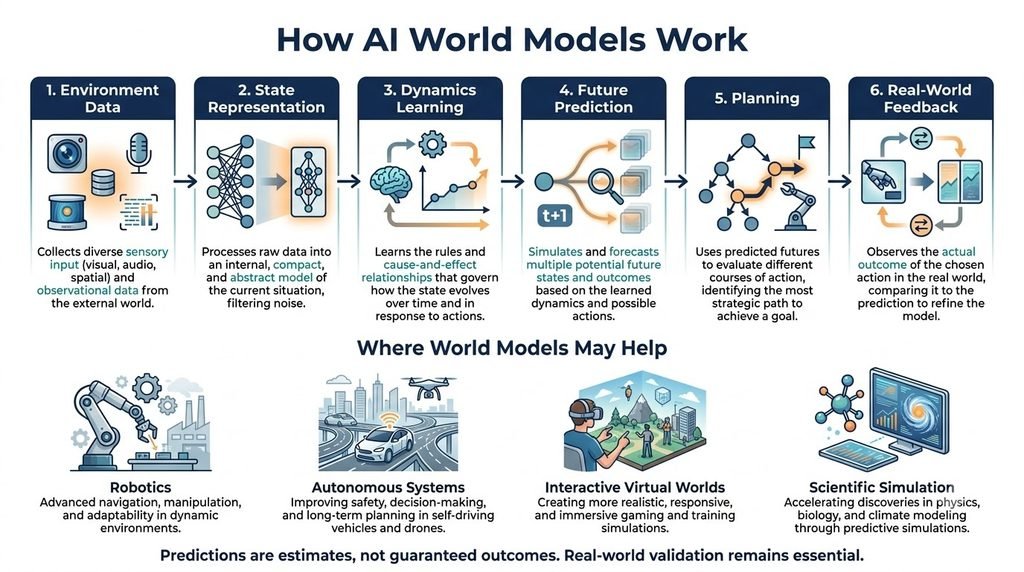
Step 1: Environmentನಿಂದ data ಸಂಗ್ರಹಿಸುವುದು
ಮೊದಲಿಗೆ modelಗೆ environment ಬಗ್ಗೆ ಮಾಹಿತಿ ಬೇಕು. ಇದು video, images, sensor readings, text descriptions ಅಥವಾ action trajectories ಆಗಿರಬಹುದು.
Robotಗೆ camera images ಮತ್ತು movement data ಲಭ್ಯವಿರಬಹುದು. Autonomous vehicleಗೆ camera, radar ಅಥವಾ ಇತರ sensor inputs ಇರಬಹುದು. Virtual environmentನಲ್ಲಿ game states ಮತ್ತು agent actions ಬಳಸಬಹುದು.
Data quality ಬಹಳ ಮುಖ್ಯ. Training dataನಲ್ಲಿ ನಿರ್ದಿಷ್ಟ ಪರಿಸ್ಥಿತಿಗಳು ಕಾಣಿಸದೇ ಇದ್ದರೆ, ಆ ಪರಿಸ್ಥಿತಿಯಲ್ಲಿ modelನ prediction ದುರ್ಬಲವಾಗಬಹುದು.
Step 2: Input ಅನ್ನು useful representation ಆಗಿ ಪರಿವರ್ತಿಸುವುದು
Raw video ಅಥವಾ sensor data ಬಹಳ ದೊಡ್ಡ ಪ್ರಮಾಣದ ಮಾಹಿತಿಯನ್ನು ಹೊಂದಿರುತ್ತದೆ. Model ಈ inputನಿಂದ relevant patternsಗಳನ್ನು ಕಲಿಯಬೇಕು.
ಉದಾಹರಣೆಗೆ, ಒಂದು videoನಲ್ಲಿ table, cup, hand ಮತ್ತು movement ಕಾಣಿಸಬಹುದು. Taskಗೆ ಅನುಗುಣವಾಗಿ model object locations, movement patterns, spatial relationships ಮತ್ತು temporal changesಗಳನ್ನು capture ಮಾಡಲು ಪ್ರಯತ್ನಿಸಬಹುದು.
ಕೆಲವು architectures ಇದನ್ನು latent representation ಎಂದು ಕರೆಯುವ compact internal representationನಲ್ಲಿ ಮಾಡುತ್ತವೆ. ಇದರ ಉದ್ದೇಶ raw pixelsನ ಪ್ರತಿಯೊಂದು ವಿವರವನ್ನು ಪ್ರತ್ಯೇಕವಾಗಿ ಸಂಗ್ರಹಿಸುವುದಲ್ಲ; ಮುಂದಿನ predictionಗೆ ಮುಖ್ಯವಾದ ಮಾಹಿತಿಯನ್ನು ಬಳಸುವುದು.
Step 3: Environment ಹೇಗೆ ಬದಲಾಗುತ್ತದೆ ಎಂದು ಕಲಿಯುವುದು
ಈ ಹಂತದಲ್ಲಿ model ಹಿಂದಿನ observations ಮತ್ತು actionsಗಳ ನಡುವೆ ಇರುವ ಸಂಬಂಧಗಳನ್ನು ಕಲಿಯುತ್ತದೆ.
ಉದಾಹರಣೆಗೆ:
- Ball ನೆಲದ ಮೇಲೆ ಉರುಳುತ್ತಿದೆ.
- Ball ಒಂದು ಗೋಡೆಗೆ ತಾಕುತ್ತದೆ.
- ಅದರ motion ದಿಕ್ಕು ಅಥವಾ ವೇಗ ಬದಲಾಗುತ್ತದೆ.
Model ಈ ರೀತಿಯ sequencesಗಳಿಂದ state transition patternsಗಳನ್ನು ಕಲಿಯಲು ಪ್ರಯತ್ನಿಸುತ್ತದೆ. ಆದರೆ ನೈಜ physics ಅನ್ನು ಸಂಪೂರ್ಣವಾಗಿ ಕಲಿತಿದೆ ಎಂದು ಇದರಿಂದಲೇ ಸಾಬೀತಾಗುವುದಿಲ್ಲ. ಅದು training dataನಲ್ಲಿ ಕಂಡ patternsಗಳನ್ನು generalize ಮಾಡುತ್ತಿದೆಯೇ ಅಥವಾ ಕೇವಲ ಮೇಲ್ನೋಟದ correlations ಕಲಿತಿದೆಯೇ ಎಂಬುದನ್ನು ಪ್ರತ್ಯೇಕವಾಗಿ ಪರೀಕ್ಷಿಸಬೇಕು.
Step 4: Future state predict ಮಾಡುವುದು
ಈಗ model ಪ್ರಸ್ತುತ environment ಮತ್ತು ಸಾಧ್ಯವಾದ actionಗಳನ್ನು ಆಧರಿಸಿ ಮುಂದಿನ state ಹೇಗಿರಬಹುದು ಎಂದು ಊಹಿಸುತ್ತದೆ.
ಒಂದು robot ಒಂದು box ಅನ್ನು ಎಡಕ್ಕೆ ತಳ್ಳಬೇಕೇ ಅಥವಾ ಬಲಕ್ಕೆ ತಳ್ಳಬೇಕೇ ಎಂದು ನಿರ್ಧರಿಸುವ ಮೊದಲು, ಎರಡೂ actionsಗಳ ಸಾಧ್ಯವಾದ ಪರಿಣಾಮಗಳನ್ನು simulate ಮಾಡಬಹುದು.
World modelನಲ್ಲಿ future prediction ಒಂದು ಸಾಧ್ಯತೆ ಅಥವಾ distribution ಆಗಿರಬಹುದು; ಅದು ಯಾವಾಗಲೂ ಒಂದೇ ಖಚಿತ ಉತ್ತರವಾಗಿರಬೇಕಿಲ್ಲ. Uncertain environmentನಲ್ಲಿ ಹಲವು future outcomesಗಳನ್ನು ಪರಿಗಣಿಸುವುದು ಹೆಚ್ಚು ಉಪಯುಕ್ತವಾಗಬಹುದು.
AI model ಹೊಸ inputನಿಂದ prediction ಅಥವಾ response ಹೇಗೆ generate ಮಾಡುತ್ತದೆ ಎಂಬುದನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು, AI inference ಕುರಿತ ನಮ್ಮ ಲೇಖನವನ್ನು ಓದಬಹುದು.
Step 5: Prediction ಆಧರಿಸಿ planning ಮಾಡುವುದು
ಒಂದು planning system, world model ನೀಡಿದ predictionsಗಳನ್ನು ಬಳಸಿಕೊಂಡು ವಿಭಿನ್ನ action sequencesಗಳನ್ನು ಹೋಲಿಸಬಹುದು.
ಉದಾಹರಣೆಗೆ, warehouse robotಗೆ box ತಲುಪಲು ಎರಡು ಮಾರ್ಗಗಳಿವೆ. ಒಂದು ಮಾರ್ಗ ಚಿಕ್ಕದಾಗಿದೆ ಆದರೆ ಅದರಲ್ಲೇ ಅಡ್ಡಿ ಇದೆ. ಮತ್ತೊಂದು ಮಾರ್ಗ ಉದ್ದವಾಗಿದ್ದರೂ ಸುರಕ್ಷಿತವಾಗಿದೆ. Model ಸಾಧ್ಯವಾದ statesಗಳನ್ನು predict ಮಾಡಲು ಸಹಾಯ ಮಾಡಬಹುದು; planner cost, safety ಮತ್ತು task completion ಆಧರಿಸಿ action ಆಯ್ಕೆ ಮಾಡಬಹುದು.
ಇಲ್ಲಿ world model ಮತ್ತು action policy ನಡುವಿನ ವ್ಯತ್ಯಾಸ ಮುಖ್ಯ. World model “ಈ action ಮಾಡಿದರೆ ಏನಾಗಬಹುದು?” ಎಂಬುದಕ್ಕೆ prediction ನೀಡಬಹುದು. Planner ಅಥವಾ policy “ಯಾವ action ಆಯ್ಕೆ ಮಾಡಬೇಕು?” ಎಂಬ ನಿರ್ಧಾರಕ್ಕೆ ಬಳಸಲ್ಪಡುತ್ತದೆ.
Step 6: ನೈಜ ಫಲಿತಾಂಶದಿಂದ ಪರಿಶೀಲಿಸುವುದು
World model prediction ಮತ್ತು ನೈಜ environmentನ ಫಲಿತಾಂಶ ಒಂದೇ ಆಗಿರದಿದ್ದರೆ, systemಗೆ model improvement ಅಥವಾ replanning ಅಗತ್ಯವಾಗಬಹುದು.
ಉದಾಹರಣೆಗೆ, robot ಒಂದು ವಸ್ತುವನ್ನು ಹಿಡಿಯಲು ಪ್ರಯತ್ನಿಸಿದಾಗ ಅದು ಜಾರಿಬಿದ್ದರೆ, ಮುಂದಿನ ಪ್ರಯತ್ನದಲ್ಲಿ grip, position ಅಥವಾ force ಬದಲಾಯಿಸಬೇಕಾಗಬಹುದು. ಇದು closed-loop controlನ ಒಂದು ಭಾಗ: predict, act, observe ಮತ್ತು ಮತ್ತೆ plan ಮಾಡುವುದು.
ಆದರೆ ಎಲ್ಲ world models ಸ್ವಯಂಚಾಲಿತವಾಗಿ ಈ feedback loopನಲ್ಲಿ ಕಲಿಯುವುದಿಲ್ಲ. ಕೆಲ systems offline training ಮತ್ತು simulationಗೆ ಬಳಸಲ್ಪಡುತ್ತವೆ; ಇತರ systems ಮಾತ್ರ real-time feedback ಅಥವಾ online adaptation ಹೊಂದಿರಬಹುದು.
ಆದರೆ AI World Models ಯಾವಾಗಲೂ accurate predictions ನೀಡುತ್ತವೆ ಎಂದು ಹೇಳಲು ಸಾಧ್ಯವಿಲ್ಲ. Training data limitations, complex environments ಮತ್ತು unexpected events ಕಾರಣದಿಂದ predictions ತಪ್ಪಾಗಬಹುದು. ಆದ್ದರಿಂದ real-world applicationsನಲ್ಲಿ testing ಮತ್ತು safety validation ಮುಖ್ಯ.
ಭವಿಷ್ಯದಲ್ಲಿ AI World Models, Physical AI ಮತ್ತು autonomous agents ಅಭಿವೃದ್ಧಿಯಲ್ಲಿ ಪ್ರಮುಖ ಪಾತ್ರ ವಹಿಸಬಹುದು. Real-time perception, reliable prediction ಮತ್ತು efficient planning ಉತ್ತಮವಾದಂತೆ, robots ಮತ್ತು intelligent systems complex environmentsನಲ್ಲಿ ಕಾರ್ಯನಿರ್ವಹಿಸಲು ಹೆಚ್ಚು ಸಮರ್ಥವಾಗಬಹುದು. ಆದರೂ ಈ progress hardware, safety ಮತ್ತು model accuracy ಮೇಲೆ ಅವಲಂಬಿತವಾಗಿರುತ್ತದೆ.
4. World Modelsಗೆ “Understanding” ಏಕೆ ಬೇಕು?
ಇಲ್ಲಿ “understanding” ಎಂಬ ಪದವನ್ನು ಎಚ್ಚರಿಕೆಯಿಂದ ಬಳಸಬೇಕು. AI researchನಲ್ಲಿ ಇದು ಮಾನವನಂತೆ consciousness ಅಥವಾ subjective experience ಹೊಂದಿದೆ ಎಂಬ ಅರ್ಥದಲ್ಲಿಲ್ಲ. Environmentನ ರಚನೆ ಮತ್ತು ಬದಲಾವಣೆಗಳ ಬಗ್ಗೆ ಉಪಯುಕ್ತ predictions ಮಾಡುವ ಸಾಮರ್ಥ್ಯವನ್ನು ಸೂಚಿಸಲು ಬಳಸಲಾಗುತ್ತದೆ.
Static recognition ಸಾಕಾಗದ ಸಂದರ್ಭಗಳು
ಒಂದು security camera ವ್ಯಕ್ತಿಯನ್ನು ಗುರುತಿಸಬಹುದು. ಆದರೆ ವ್ಯಕ್ತಿ ರಸ್ತೆಯ ಮೇಲೆ ಓಡುತ್ತಿದ್ದಾನೆಯೇ, ವಾಹನದ ಕಡೆ ಸಾಗುತ್ತಿದ್ದಾನೆಯೇ ಅಥವಾ ರಸ್ತೆ ದಾಟಲು ಸಿದ್ಧವಾಗಿದ್ದಾನೆಯೇ ಎಂಬುದನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು temporal context ಬೇಕಾಗಬಹುದು.
ಒಂದು robot cup ಅನ್ನು ಗುರುತಿಸಬಹುದು. ಆದರೆ cupನ ಹತ್ತಿರ ಇರುವ ಕೈ, table edge ಮತ್ತು robotನ ಸ್ವಂತ movementಗಳ ನಡುವಿನ ಸಂಬಂಧವನ್ನು ಅಂದಾಜಿಸಬೇಕಾಗಬಹುದು.
ಈ ಸಂದರ್ಭಗಳಲ್ಲಿ environment ಒಂದು ಸ್ಥಿರ ಚಿತ್ರವಲ್ಲ. ಅದು ಸಮಯದೊಂದಿಗೆ ಬದಲಾಗುವ system.
World model research ಈ ಬದಲಾವಣೆಗಳನ್ನು predict ಮಾಡಲು ಪ್ರಯತ್ನಿಸುತ್ತದೆ. ಇದರಿಂದ AI systemಗೆ ಮುಂದಿನ action ತೆಗೆದುಕೊಳ್ಳುವ ಮೊದಲು ಸಾಧ್ಯವಾದ outcomesಗಳನ್ನು ಪರಿಗಣಿಸುವ ಅವಕಾಶ ಸಿಗುತ್ತದೆ.
Correlation ಮತ್ತು causality ನಡುವಿನ ವ್ಯತ್ಯಾಸ
ಇದು ಇನ್ನೊಂದು ಪ್ರಮುಖ ವಿಚಾರ. ಒಂದು model ಎರಡು ಘಟನೆಗಳು ಒಟ್ಟಿಗೆ ನಡೆಯುವುದನ್ನು ಕಲಿತರೆ, ಅವುಗಳಲ್ಲಿ ಒಂದು ಮತ್ತೊಂದಕ್ಕೆ ಕಾರಣ ಎಂದು ಖಚಿತವಾಗಿ ತಿಳಿದಿದೆ ಎಂದರ್ಥವಲ್ಲ.
ಉದಾಹರಣೆಗೆ, videoಗಳಲ್ಲಿ ಬಾಗಿಲು ತೆರೆದ ನಂತರ ಜನರು ಕೋಣೆಗೆ ಪ್ರವೇಶಿಸುವುದು ಸಾಮಾನ್ಯವಾಗಿ ಕಂಡರೆ, model ಈ sequence ಅನ್ನು ಕಲಿಯಬಹುದು. ಆದರೆ ಬಾಗಿಲು ತೆರೆದಿರುವುದೇ ಪ್ರತಿಯೊಂದು ಸಂದರ್ಭದಲ್ಲೂ ವ್ಯಕ್ತಿಯ ಪ್ರವೇಶಕ್ಕೆ ಕಾರಣ ಎಂದು ಅರ್ಥಮಾಡಿಕೊಂಡಿದೆ ಎಂಬುದು ಬೇರೆ ಪ್ರಶ್ನೆ.
ನಿಜವಾದ action planningಗೆ, “ಏನು ಸಾಮಾನ್ಯವಾಗಿ ನಡೆಯುತ್ತದೆ?” ಎಂಬುದರ ಜೊತೆಗೆ “ನಾನು ಈ action ಮಾಡಿದರೆ ಏನು ಬದಲಾಗುತ್ತದೆ?” ಎಂಬ ಪ್ರಶ್ನೆಯೂ ಮುಖ್ಯ. Interventions, action-conditioned prediction ಮತ್ತು robust evaluation ಇಂತಹ ಸಾಮರ್ಥ್ಯಗಳನ್ನು ಪರೀಕ್ಷಿಸಲು ಸಹಾಯ ಮಾಡಬಹುದು.
5. Video Generation ಮತ್ತು World Models ಒಂದೇನಾ?
ಇಲ್ಲ. ಆದರೆ ಇವೆರಡರ ನಡುವೆ ನಿಕಟ ಸಂಬಂಧ ಇರಬಹುದು.
Video generation model ಒಂದು text prompt ಅಥವಾ imageನಿಂದ ಮುಂದಿನ video framesಗಳನ್ನು ರಚಿಸುತ್ತದೆ. World model ಕೂಡ future frames ಅಥವಾ visual environmentಗಳನ್ನು generate ಮಾಡಬಹುದು; ಆದರೆ ಕೆಲವು world-model systemsನಲ್ಲಿ ಉದ್ದೇಶ ಕೇವಲ ಸುಂದರ video ಸೃಷ್ಟಿಸುವುದಲ್ಲ. Environmentನ state ಮತ್ತು actionsಗಳ ಪರಿಣಾಮಗಳನ್ನು predict ಮಾಡುವುದು ಅಥವಾ controllable simulation ನಿರ್ಮಿಸುವುದೂ ಗುರಿಯಾಗಿರುತ್ತದೆ.
ಉದಾಹರಣೆಗೆ, ಒಂದು prompt “ಮಳೆ ಬರುತ್ತಿರುವ ರಸ್ತೆಯಲ್ಲಿ ಕಾರು ಚಲಿಸುತ್ತಿದೆ” ಎಂದು ಹೇಳಿದರೆ video model visually plausible scene ರಚಿಸಬಹುದು. ಆದರೆ autonomous driving trainingಗೆ ಉಪಯುಕ್ತವಾಗುವ world modelಗೆ ರಸ್ತೆ ಬಳಕೆದಾರರ movement, vehicle trajectory, camera view ಮತ್ತು actionನ ಪರಿಣಾಮಗಳಂತಹ ಅಂಶಗಳೂ ಮುಖ್ಯವಾಗಬಹುದು.
ಇಲ್ಲಿ visual realism ಮತ್ತು physical reliability ಒಂದೇ ಅಲ್ಲ ಎಂಬುದನ್ನು ನೆನಪಿಡಬೇಕು. Video ನೈಜವಾಗಿ ಕಾಣಿಸಿದರೂ, ಅದರಲ್ಲಿರುವ motion ಅಥವಾ object interactions ನೈಜ physicsಗೆ ಹೊಂದಿಕೆಯಾಗದೇ ಇರಬಹುದು.
Google DeepMindನ Genie 3, text promptಗಳಿಂದ real-timeನಲ್ಲಿ navigate ಮಾಡಬಹುದಾದ interactive environmentsಗಳನ್ನು generate ಮಾಡುವ world-model researchನ ಒಂದು ಉದಾಹರಣೆ. DeepMind ತನ್ನ 2025ರ ಪ್ರಕಟಣೆಯಲ್ಲಿ 720p resolutionನಲ್ಲಿ ಪ್ರತಿ ಸೆಕೆಂಡಿಗೆ 24 frames ಮತ್ತು ಕೆಲವು ನಿಮಿಷಗಳವರೆಗೆ environment consistency ಬಗ್ಗೆ ವಿವರಿಸಿತ್ತು. ಇದು interactive environment generationನ ಸಾಮರ್ಥ್ಯವನ್ನು ತೋರಿಸುತ್ತದೆ; ಆದರೆ ಎಲ್ಲಾ generated scenariosಗಳು physics-perfect ಅಥವಾ real-world robot deploymentಗೆ ಸಿದ್ಧವೆಂದು ಅರ್ಥವಲ್ಲ.
ಈ ವ್ಯತ್ಯಾಸದಿಂದ world-model researchನ ಮುಖ್ಯ ಪ್ರಶ್ನೆ ಸ್ಪಷ್ಟವಾಗುತ್ತದೆ: model ಕೇವಲ ನಂಬುವಂತಿರುವ future ಅನ್ನು ರಚಿಸುತ್ತಿದೆಯೇ, ಅಥವಾ action planningಗೆ ಸಾಕಷ್ಟು ವಿಶ್ವಾಸಾರ್ಹವಾದ future prediction ನೀಡುತ್ತಿದೆಯೇ?
6. AI World Modelsನ Real-World Applications
World modelsಗಳ ಸಾಧ್ಯತೆಗಳು roboticsಗೆ ಮಾತ್ರ ಸೀಮಿತವಾಗಿಲ್ಲ. Environmentನ ಮುಂದಿನ ಸ್ಥಿತಿಯನ್ನು predict ಮಾಡುವುದು ಉಪಯುಕ್ತವಾಗುವ ಹಲವು ಕ್ಷೇತ್ರಗಳಲ್ಲಿ ಇವುಗಳನ್ನು ಸಂಶೋಧಿಸಲಾಗುತ್ತಿದೆ.
6.1 Robotics: Real Worldನಲ್ಲಿ ಕೆಲಸ ಮಾಡುವ AI
Robots factory, warehouse, hospital ಮತ್ತು agricultural environmentsಗಳಲ್ಲಿ ಕೆಲಸ ಮಾಡುವಾಗ ಅನೇಕ unpredictable situationsಗಳನ್ನು ಎದುರಿಸುತ್ತವೆ. ಒಂದೇ ರೀತಿಯ object ಒಂದೇ ಸ್ಥಳದಲ್ಲಿ ಯಾವಾಗಲೂ ಇರುವುದಿಲ್ಲ; ಜನರು ಚಲಿಸುತ್ತಾರೆ, ವಸ್ತುಗಳು ಜಾರುತ್ತವೆ ಮತ್ತು lighting ಬದಲಾಗುತ್ತದೆ.
World model robotಗೆ ಒಂದು actionನ ಪರಿಣಾಮವನ್ನು ಊಹಿಸಲು ಸಹಾಯ ಮಾಡಬಹುದು. ಉದಾಹರಣೆಗೆ, shelfನಿಂದ box ತೆಗೆದುಕೊಳ್ಳುವಾಗ ಅದರ ಪಕ್ಕದ ವಸ್ತುಗಳು ಬೀಳುವ ಅಪಾಯವಿದೆಯೇ ಎಂದು ಅಂದಾಜಿಸಲು model ಬಳಸಬಹುದು.
ಇದರಿಂದ robot ಪ್ರತಿಯೊಂದು ಹೊಸ ಪರಿಸ್ಥಿತಿಗೂ ಸಂಪೂರ್ಣವಾಗಿ ಹೊಸದಾಗಿ train ಆಗಬೇಕಾದ ಅಗತ್ಯವನ್ನು ಕಡಿಮೆ ಮಾಡುವ ಸಾಧ್ಯತೆ ಇದೆ. ಆದರೆ real-world performance ಇನ್ನೂ sensors, control systems, training data ಮತ್ತು safety testing ಮೇಲೆ ಅವಲಂಬಿತವಾಗಿರುತ್ತದೆ.
6.2 Autonomous Vehicles: ರಸ್ತೆ ಪರಿಸ್ಥಿತಿಗಳನ್ನು ಊಹಿಸುವುದು
Self-driving vehiclesಗೆ ಕೇವಲ ರಸ್ತೆಯಲ್ಲಿರುವ ವಸ್ತುಗಳನ್ನು ಗುರುತಿಸುವುದು ಸಾಕಾಗುವುದಿಲ್ಲ. Pedestrians, bicycles, vehicles ಮತ್ತು traffic signalsಗಳ ಸ್ಥಿತಿಗಳು ನಿರಂತರವಾಗಿ ಬದಲಾಗುತ್ತವೆ.
ಒಂದು vehicle ಮುಂದೆ ಹೋಗಬೇಕೇ, ವೇಗ ಕಡಿಮೆ ಮಾಡಬೇಕೇ ಅಥವಾ ನಿಲ್ಲಬೇಕೇ ಎಂದು ನಿರ್ಧರಿಸಲು ಸಾಧ್ಯವಾದ future scenariosಗಳನ್ನು evaluate ಮಾಡಬೇಕಾಗಬಹುದು.
World models ಇಲ್ಲಿ simulation ಮತ್ತು trainingಗೆ ಉಪಯುಕ್ತವಾಗಬಹುದು. ಉದಾಹರಣೆಗೆ, ಮಳೆ, ರಾತ್ರಿ, ಕಡಿಮೆ visibility ಅಥವಾ ಅಸಾಮಾನ್ಯ traffic conditionsಗಳನ್ನು ಒಳಗೊಂಡ synthetic scenariosಗಳನ್ನು ರಚಿಸಬಹುದು. ಇಂತಹ scenariosಗಳನ್ನು ನೈಜ ರಸ್ತೆಯಲ್ಲಿ ಪದೇಪದೇ ಸೃಷ್ಟಿಸುವುದು ಕಷ್ಟ ಅಥವಾ ಅಪಾಯಕಾರಿಯಾಗಿರಬಹುದು.
ಆದರೆ synthetic dataನಲ್ಲಿ ಉತ್ತಮ ಫಲಿತಾಂಶ ಸಿಕ್ಕಿದೆ ಎಂದ ಮಾತ್ರಕ್ಕೆ real roadsನಲ್ಲಿ ಸುರಕ್ಷತೆ ಸಾಬೀತಾಗುವುದಿಲ್ಲ. Simulation ಮತ್ತು real-world environment ನಡುವಿನ ವ್ಯತ್ಯಾಸವನ್ನು ಪರೀಕ್ಷಿಸಬೇಕು.
6.3 Video Games ಮತ್ತು Interactive Virtual Worlds
Game developersಗೆ world models ಹೊಸ ರೀತಿಯ interactive environments ನಿರ್ಮಿಸಲು ಸಹಾಯ ಮಾಡಬಹುದು. Traditional game engineನಲ್ಲಿ developers rules, physics, objects ಮತ್ತು world geometryಗಳನ್ನು ನಿರ್ದಿಷ್ಟವಾಗಿ configure ಮಾಡುತ್ತಾರೆ. Generative world models prompt ಅಥವಾ visual inputs ಆಧರಿಸಿ environmentನ ಭಾಗಗಳನ್ನು ರಚಿಸುವ ಹೊಸ ವಿಧಾನಗಳನ್ನು ಒದಗಿಸಬಹುದು.
Google DeepMindನ Genie 3 research interactive worldsಗಳನ್ನು generate ಮಾಡಿ navigate ಮಾಡಲು ಸಾಧ್ಯವಾಗುವ ವಿಧಾನವನ್ನು ತೋರಿಸಿದೆ.
ಇದರಿಂದ game prototyping, virtual training environments ಮತ್ತು interactive storytellingಗೆ ಅವಕಾಶಗಳು ಸಿಗಬಹುದು. ಆದರೆ generated worldನಲ್ಲಿ consistent geometry, stable interactions ಮತ್ತು predictable control ಇರಬೇಕು ಎಂಬುದು practical challenge.
6.4 Scientific Research ಮತ್ತು Simulation
Scientific researchನಲ್ಲಿ ಅನೇಕ systemsಗಳನ್ನು ನೇರವಾಗಿ ಪರೀಕ್ಷಿಸುವುದು ದುಬಾರಿ ಅಥವಾ ಅಪಾಯಕಾರಿ. ಕೆಲವು experimentsಗಳಿಗೆ ಬಹಳ ಸಮಯ ಬೇಕಾಗುತ್ತದೆ; ಕೆಲವು ಪರಿಸ್ಥಿತಿಗಳನ್ನು ಮರುಸೃಷ್ಟಿಸುವುದು ಕಷ್ಟ.
World-model approaches simulation ಮತ್ತು hypothesis testingಗೆ ಸಹಾಯ ಮಾಡಬಹುದಾದ ಸಾಧ್ಯತೆ ಇದೆ. ಉದಾಹರಣೆಗೆ, ಒಂದು physical processನ ವಿವಿಧ initial conditionsಗಳನ್ನು simulate ಮಾಡಿ, ಯಾವ ಪರಿಸ್ಥಿತಿಯಲ್ಲಿ ಯಾವ outcome ಸಂಭವಿಸಬಹುದು ಎಂದು ಅಧ್ಯಯನ ಮಾಡಬಹುದು.
ಆದರೆ AI-generated simulation ಅನ್ನು scientific evidenceಗೆ ನೇರ ಪರ್ಯಾಯವಾಗಿ ಬಳಸಬಾರದು. Model assumptions, uncertainty ಮತ್ತು validation ಅಗತ್ಯ. Prediction ತಪ್ಪಾದರೆ ಸಂಶೋಧನೆಯ conclusion ಕೂಡ ತಪ್ಪಾಗಬಹುದು.
Scientific simulations ಮತ್ತು research workflowsಗಳಲ್ಲಿ AI ಹೇಗೆ complex problemsಗಳನ್ನು analyse ಮಾಡಬಹುದು ಎಂಬುದನ್ನು ತಿಳಿಯಲು, ನಮ್ಮ AI scientific agents guide ಕೂಡ ಓದಿ.
6.5 Industrial Training ಮತ್ತು Smart Factories
Factoriesನಲ್ಲಿ robots, conveyor belts, machines ಮತ್ತು human workers ಒಂದೇ environmentನಲ್ಲಿ ಕಾರ್ಯನಿರ್ವಹಿಸುತ್ತಾರೆ. World models ಈ systemsಗಳ interactions ಮತ್ತು ಸಾಧ್ಯವಾದ failuresಗಳನ್ನು simulation ಮೂಲಕ ಅಧ್ಯಯನ ಮಾಡಲು ಉಪಯುಕ್ತವಾಗಬಹುದು.
ಉದಾಹರಣೆಗೆ, ಒಂದು robotic arm ವಸ್ತುವನ್ನು pick ಮಾಡುವಾಗ ಅದರ ಮಾರ್ಗದಲ್ಲಿ ಇನ್ನೊಂದು object ಬಂದರೆ, model alternative trajectoryಗಳ ಪರಿಣಾಮವನ್ನು predict ಮಾಡಲು ಸಹಾಯ ಮಾಡಬಹುದು.
ಇದರಿಂದ training ಮತ್ತು testingನಲ್ಲಿ real equipment ಬಳಕೆಯ ಅವಲಂಬನೆಯನ್ನು ಕಡಿಮೆ ಮಾಡುವ ಸಾಧ್ಯತೆ ಇದೆ. ಆದರೆ actual deploymentಗೂ ಮೊದಲು simulation results ಅನ್ನು physical hardwareನಲ್ಲಿ validate ಮಾಡಬೇಕು.
6.6 AI Agents: Action ತೆಗೆದುಕೊಳ್ಳುವ ಮೊದಲು ಪರಿಣಾಮ ಊಹಿಸುವುದು
ಸಾಮಾನ್ಯ software AI agent tools ಬಳಸಬಹುದು, web pages ತೆರೆಯಬಹುದು ಅಥವಾ workflowಗಳನ್ನು execute ಮಾಡಬಹುದು. ಆದರೆ physical environmentನಲ್ಲಿ action ತೆಗೆದುಕೊಳ್ಳುವ agentಗೆ environment state ಮತ್ತು action consequencesಗಳ ಬಗ್ಗೆ ವಿಶ್ವಾಸಾರ್ಹ prediction ಅಗತ್ಯವಾಗಬಹುದು.
ಉದಾಹರಣೆಗೆ, warehouseನಲ್ಲಿ ಕೆಲಸ ಮಾಡುವ AI agent ಒಂದು object ಅನ್ನು ಯಾವ ದಿಕ್ಕಿಗೆ ಸಾಗಿಸಬೇಕು ಎಂದು ನಿರ್ಧರಿಸುವಾಗ, world model ವಿವಿಧ routes ಮತ್ತು possible obstaclesಗಳನ್ನು evaluate ಮಾಡಲು ನೆರವಾಗಬಹುದು.
ಇಲ್ಲಿ world model, planner ಮತ್ತು action policy ಒಟ್ಟಿಗೆ ಕೆಲಸ ಮಾಡಬಹುದು. World model ಸಾಧ್ಯವಾದ outcomesಗಳನ್ನು predict ಮಾಡುತ್ತದೆ; planner ಗುರಿ ಮತ್ತು constraints ಆಧರಿಸಿ ಆಯ್ಕೆ ಮಾಡುತ್ತದೆ; control system action ಅನ್ನು ಕಾರ್ಯಗತಗೊಳಿಸುತ್ತದೆ.
ಈ componentsಗಳ ಸಂಯೋಜನೆ AI agentsಗಳನ್ನು ಹೆಚ್ಚು capable ಮಾಡುವ ಸಾಧ್ಯತೆಯಿದೆ. ಆದರೆ prediction error ಅಥವಾ planning failure ನೈಜ ಜಗತ್ತಿನಲ್ಲಿ ಹಾನಿ ಉಂಟುಮಾಡದಂತೆ safeguards ಅಗತ್ಯ.
AI agents ಮತ್ತು external tools ನಡುವಿನ integration ಹೇಗೆ ಕೆಲಸ ಮಾಡುತ್ತದೆ ಎಂಬುದನ್ನು ತಿಳಿಯಲು, Model Context Protocol (MCP) ಕುರಿತು ನಮ್ಮ detailed guide ನೋಡಿ.
7. ಪ್ರಮುಖ World Model Research Projects ಮತ್ತು Approaches
World models ಒಂದೇ architecture ಅಥವಾ ಒಂದೇ ಕಂಪನಿಯ product ಅಲ್ಲ. ಬೇರೆ ಬೇರೆ research teams ವಿಭಿನ್ನ approachesಗಳನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸುತ್ತಿವೆ.
7.1 Google DeepMind Genie 3
Genie 3, interactive world generationಗೆ ಸಂಬಂಧಿಸಿದ ಪ್ರಮುಖ research example. Text promptನಿಂದ environment generate ಮಾಡಿ, ಅದರಲ್ಲಿ real timeನಲ್ಲಿ navigate ಮಾಡಲು ಅವಕಾಶ ನೀಡುತ್ತದೆ.
ಇದರ research directionನ ಮುಖ್ಯ ಅಂಶವೆಂದರೆ, AIಗೆ static images ಅಥವಾ video clips ಮಾತ್ರ ನೀಡುವುದಕ್ಕಿಂತ, interaction ಮಾಡಬಹುದಾದ environment ನಿರ್ಮಿಸುವುದು. ಇದರಿಂದ embodied AI training ಮತ್ತು interactive simulationsಗೆ ಹೊಸ possibilities ಸಿಗಬಹುದು.
ಆದರೆ generated environmentನ consistency ಒಂದು ನಿರ್ದಿಷ್ಟ ಅವಧಿಯವರೆಗೆ ಉಳಿಯುವುದು ಮತ್ತು ಪ್ರತಿಯೊಂದು actionಗೆ ನಿಖರ physical response ನೀಡುವುದು ಬೇರೆ ಬೇರೆ ಸವಾಲುಗಳು.
7.2 NVIDIA Cosmos: Physical AIಗಾಗಿ World Foundation Models
NVIDIA Cosmos ಅನ್ನು robotics, autonomous vehicles ಮತ್ತು ಇತರ Physical AI applications ಅಭಿವೃದ್ಧಿಪಡಿಸಲು ಬಳಸಬಹುದಾದ world foundation models, datasets ಮತ್ತು toolsಗಳ platform ಆಗಿ ಪರಿಚಯಿಸಲಾಗಿದೆ.
NVIDIAಯ 2026ರ Cosmos 3 ಪ್ರಕಟಣೆಯ ಪ್ರಕಾರ, ಈ model family vision reasoning, world simulation ಮತ್ತು action generation capabilitiesಗಳನ್ನು ಒಟ್ಟಿಗೆ ತರಲು ಉದ್ದೇಶಿಸಿದೆ. ಇದರ use casesಗಳಲ್ಲಿ robot learning, autonomous vehicle training ಮತ್ತು synthetic data generation ಸೇರಿವೆ.
ಇಲ್ಲಿ ಮುಖ್ಯವಾದ research direction ಎಂದರೆ, model future statesಗಳನ್ನು ಊಹಿಸುವುದಷ್ಟೇ ಅಲ್ಲದೆ, physical AI systemsಗಳ training ಮತ್ತು evaluationಗೂ ಉಪಯುಕ್ತವಾಗುವಂತೆ ಮಾಡುವುದು.
ಉದಾಹರಣೆಗೆ, autonomous vehicleಗೆ ಅಪರೂಪವಾಗಿ ಎದುರಾಗುವ weather ಅಥವಾ traffic scenariosಗಳನ್ನು synthetic data ಮೂಲಕ ಹೆಚ್ಚಿಸಬಹುದು. Robotics developer ಕೂಡ ವಿವಿಧ object arrangements ಮತ್ತು camera viewsಗಳಲ್ಲಿ system ಹೇಗೆ ವರ್ತಿಸಬಹುದು ಎಂದು ಪರೀಕ್ಷಿಸಲು ಪ್ರಯತ್ನಿಸಬಹುದು.
ಆದರೆ platformನಲ್ಲಿ ಹಲವು capabilities ಇರುವುದರಿಂದ ಪ್ರತಿಯೊಂದು model ಎಲ್ಲ taskಗೂ ಸೂಕ್ತ ಎಂದು ಅರ್ಥವಲ್ಲ. ಆಯ್ಕೆ ಮಾಡುವಾಗ model-specific benchmarks, licensing, hardware requirements ಮತ್ತು deployment constraintsಗಳನ್ನು ಪರಿಶೀಲಿಸಬೇಕು.
7.3 World Labs Marble: 3D World Generation
World Labs ಅಭಿವೃದ್ಧಿಪಡಿಸಿದ Marble ಒಂದು multimodal world model ಆಗಿದ್ದು, text, images, video ಅಥವಾ coarse 3D layoutsಗಳಿಂದ 3D worlds ರಚಿಸಲು ಉದ್ದೇಶಿಸಿದೆ. World Labs ತನ್ನ November 2025 ಪ್ರಕಟಣೆಯಲ್ಲಿ generated worldsಗಳನ್ನು edit, expand ಮತ್ತು combine ಮಾಡುವ capabilities ಹಾಗೂ ಕೆಲವು 3D export formatsಗಳ ಬಗ್ಗೆ ವಿವರಿಸಿದೆ.
ಈ ರೀತಿಯ systems spatial computing, virtual production, game prototyping ಮತ್ತು 3D environment creationಗೆ ಉಪಯುಕ್ತವಾಗಬಹುದು.
ಉದಾಹರಣೆಗೆ, ಒಂದು designer text promptನಿಂದ virtual room ಅಥವಾ outdoor environment ಸೃಷ್ಟಿಸಿ, ನಂತರ ಅದನ್ನು edit ಮಾಡಿ visual prototype ತಯಾರಿಸಬಹುದು. ಆದರೆ ಒಂದು 3D world visually convincing ಆಗಿರುವುದು ಮತ್ತು ಅದರಲ್ಲಿ ಎಲ್ಲ object interactions ಸರಿಯಾಗಿ simulate ಆಗುವುದು ಒಂದೇ ಅಲ್ಲ.
7.4 V-JEPA 2: Video ಮೂಲಕ Physical World ಕಲಿಯುವುದು
Meta AIನ V-JEPA 2 research, video ಮತ್ತು image dataಗಳಿಂದ physical worldನ patternsಗಳನ್ನು ಕಲಿಯುವ self-supervised approachಗೆ ಸಂಬಂಧಿಸಿದೆ. Meta ಪ್ರಕಟಿಸಿದ research summary ಪ್ರಕಾರ, ಈ ವಿಧಾನದಲ್ಲಿ ದೊಡ್ಡ ಪ್ರಮಾಣದ internet video data ಜೊತೆಗೆ ಸೀಮಿತ robot interaction data ಬಳಸಲಾಗಿದೆ; motion understanding, action anticipation ಮತ್ತು ಕೆಲವು robotics-related planning tasksಗಳನ್ನು ಅಧ್ಯಯನ ಮಾಡಲಾಗಿದೆ.
ಇದರ ಮಹತ್ವವೆಂದರೆ, AIಗೆ ಪ್ರತಿಯೊಂದು physical rule ಅನ್ನು ಮಾನವರು ಪ್ರತ್ಯೇಕವಾಗಿ label ಮಾಡಿ ಕಲಿಸಬೇಕೆಂಬ ಅವಲಂಬನೆಯನ್ನು ಕಡಿಮೆ ಮಾಡುವ ದಿಕ್ಕಿನಲ್ಲಿ research ನಡೆಯುತ್ತಿದೆ.
ಆದರೂ benchmarkನಲ್ಲಿ ಉತ್ತಮ ಫಲಿತಾಂಶ ದೊರಕಿದೆ ಎಂದರೆ model ಎಲ್ಲಾ real-world situationsಗಳಲ್ಲಿ ಸಾಮಾನ್ಯ ಬುದ್ಧಿವಂತಿಕೆಯಿಂದ ವರ್ತಿಸುತ್ತದೆ ಎಂದು ಹೇಳಲಾಗುವುದಿಲ್ಲ. ಹೊಸ environments, unfamiliar objects ಮತ್ತು safety-critical actionsಗಳಲ್ಲಿ generalization ಅನ್ನು ಇನ್ನೂ ಪ್ರತ್ಯೇಕವಾಗಿ ಪರೀಕ್ಷಿಸಬೇಕು.
ಈ projectsಗಳನ್ನು ಹೋಲಿಸಿದಾಗ, world models ಒಂದೇ ಗುರಿಯನ್ನು ವಿಭಿನ್ನ ರೀತಿಯಲ್ಲಿ ಸಾಧಿಸಲು ಪ್ರಯತ್ನಿಸುತ್ತಿವೆ ಎಂಬುದು ಗೋಚರಿಸುತ್ತದೆ: ಕೆಲವರು interactive worlds generationಗೆ ಒತ್ತು ನೀಡುತ್ತಾರೆ, ಇನ್ನು ಕೆಲವರು physical prediction, robot learning ಅಥವಾ spatial representationಗೆ ಹೆಚ್ಚು ಗಮನ ಕೊಡುತ್ತಾರೆ.
8. AI World Modelsನ ಪ್ರಮುಖ Limitations
World modelsಗಳ potential ದೊಡ್ಡದಿದ್ದರೂ, ಅವುಗಳನ್ನು perfect simulation ಅಥವಾ human-level understanding ಎಂದು ಪರಿಗಣಿಸುವುದು ಸರಿಯಲ್ಲ.
8.1 Prediction ಯಾವಾಗಲೂ ಸರಿಯಾಗುವುದಿಲ್ಲ
Model trainingನಲ್ಲಿ ಕಾಣದ ಪರಿಸ್ಥಿತಿಯನ್ನು ಎದುರಿಸಿದಾಗ ತಪ್ಪು prediction ನೀಡಬಹುದು. ಅಪರೂಪದ events, unusual object interactions ಅಥವಾ unfamiliar environmentsನಲ್ಲಿ ಇದು ವಿಶೇಷವಾಗಿ ಮುಖ್ಯ.
8.2 Simulation ಮತ್ತು real world ನಡುವಿನ gap
Virtual environmentನಲ್ಲಿ ಕೆಲಸ ಮಾಡುವ policy ನೈಜ hardwareನಲ್ಲಿ ಅದೇ ರೀತಿ ಕೆಲಸ ಮಾಡದೇ ಇರಬಹುದು. Camera differences, friction, lighting, sensor noise ಮತ್ತು mechanical limitationsಗಳು ಫಲಿತಾಂಶವನ್ನು ಬದಲಾಯಿಸಬಹುದು.
ಈ ಸಮಸ್ಯೆಯನ್ನು sim-to-real gap ಎಂದು ಕರೆಯಲಾಗುತ್ತದೆ. ಇದನ್ನು ಕಡಿಮೆ ಮಾಡಲು real-world data, domain randomization, calibration ಮತ್ತು physical testing ಬಳಸಬಹುದು; ಆದರೆ gap ಸಂಪೂರ್ಣವಾಗಿ ಅಳಿದುಹೋಗುತ್ತದೆ ಎಂಬ ಭರವಸೆ ಇಲ್ಲ.
8.3 Training data ಮತ್ತು computing cost
World modelsಗಳಿಗೆ video, sensor data, action trajectories ಅಥವಾ multimodal datasetsಗಳ ಅಗತ್ಯವಿರಬಹುದು. ಇಂತಹ data ಸಂಗ್ರಹಿಸುವುದು, clean ಮಾಡುವುದು ಮತ್ತು model train ಮಾಡುವುದು computationally expensive ಆಗಬಹುದು.
ಅಲ್ಲದೆ, dataನಲ್ಲಿ ಕೆಲವು environments ಅಥವಾ scenarios ಹೆಚ್ಚು ಪ್ರತಿನಿಧಿಸಲ್ಪಟ್ಟಿದ್ದರೆ, modelನ performance ಅವುಗಳ ಕಡೆ bias ಆಗಿರಬಹುದು.
8.4 Physical plausibility ಮತ್ತು actual physics
Generated video ನೈಜವಾಗಿ ಕಾಣಿಸಿದರೂ, object motion, collision ಅಥವಾ spatial consistency ತಪ್ಪಾಗಿರಬಹುದು. Robot ಅಥವಾ autonomous vehicle trainingಗೆ ಈ ವ್ಯತ್ಯಾಸ ಬಹಳ ಮುಖ್ಯ.
ಆದ್ದರಿಂದ visual quality ಜೊತೆಗೆ task-specific physical accuracy ಮತ್ತು downstream performanceನ್ನೂ ಅಳೆಯಬೇಕು.
8.5 Safety ಮತ್ತು real-world deployment
ಒಂದು world model ಅಪಾಯಕರ actionನ ಪರಿಣಾಮವನ್ನು ತಪ್ಪಾಗಿ predict ಮಾಡಿದರೆ, ಅದರ ಮೇಲೆ ಅವಲಂಬಿಸಿರುವ agent ತಪ್ಪು ನಿರ್ಧಾರ ತೆಗೆದುಕೊಳ್ಳಬಹುದು.
Safety-critical applicationsಗಳಲ್ಲಿ model predictions ಮಾತ್ರ ಆಧರಿಸಿ action ತೆಗೆದುಕೊಳ್ಳುವುದು ಸೂಕ್ತವಲ್ಲ. Independent safety checks, constrained control, fallback procedures ಮತ್ತು real-world validation ಅಗತ್ಯವಾಗಬಹುದು.
9. World Models ಮತ್ತು Future of AI: ಮುಂದೇನು ಬದಲಾಗಬಹುದು?
World modelsಗಳ ಬೆಳವಣಿಗೆ AI researchನಲ್ಲಿ ಒಂದು ಮುಖ್ಯ ಬದಲಾವಣೆಯನ್ನು ಸೂಚಿಸುತ್ತದೆ. AI ಕೇವಲ language ಅಥವಾ visual content generate ಮಾಡುವುದಷ್ಟೇ ಅಲ್ಲದೆ, environmentsಗಳನ್ನು model ಮಾಡಿ actionsಗಳ ಪರಿಣಾಮಗಳನ್ನು predict ಮಾಡುವ ಸಾಮರ್ಥ್ಯವನ್ನು ಪಡೆಯಬೇಕೆಂಬ ಆಸಕ್ತಿ ಹೆಚ್ಚುತ್ತಿದೆ.
ಮುಂದಿನ ವರ್ಷಗಳಲ್ಲಿ ಕೆಲವು research directions ಮುಖ್ಯವಾಗಬಹುದು.
- Better action prediction: Model ಒಂದು actionನ ಪರಿಣಾಮವನ್ನು ಎಷ್ಟು ನಿಖರವಾಗಿ ಊಹಿಸುತ್ತದೆ?
- Longer-term consistency: ಹಲವು ಕ್ರಮಗಳ ನಂತರವೂ environment state ಮತ್ತು object relationshipsಗಳನ್ನು ಉಳಿಸಬಹುದೇ?
- Multimodal learning: Video, images, language, audio ಮತ್ತು action dataಗಳನ್ನು ಒಟ್ಟಿಗೆ ಹೇಗೆ ಬಳಸಬಹುದು?
- Efficient simulation: ಕಡಿಮೆ computing resources ಬಳಸಿ ಉಪಯುಕ್ತ future predictions ಪಡೆಯಬಹುದೇ?
- Reliable evaluation: Modelನ visual output ಮಾತ್ರವಲ್ಲದೆ, ನೈಜ task completion ಮತ್ತು safety ಅನ್ನು ಹೇಗೆ ಅಳೆಯಬಹುದು?
ಇವು research questions; ಈಗಾಗಲೇ ಸಂಪೂರ್ಣವಾಗಿ ಪರಿಹಾರಗೊಂಡ capabilities ಅಲ್ಲ.
AI creators ಮತ್ತು students ಇದನ್ನು ಏಕೆ ಗಮನಿಸಬೇಕು?
ನೀವು AI tools, agents ಅಥವಾ robotics ಬಗ್ಗೆ ಕಲಿಯುತ್ತಿದ್ದರೆ, world models ಮುಂದಿನ ತಲೆಮಾರಿನ AI systems ಹೇಗೆ ರೂಪುಗೊಳ್ಳಬಹುದು ಎಂಬುದನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು ಸಹಾಯ ಮಾಡುತ್ತವೆ.
AI content creatorsಗೆ ಇದು ಹೊಸ research topic ಆಗಿದೆ. Developersಗೆ simulation ಮತ್ತು action planning ಬಗ್ಗೆ ತಿಳಿಯಲು ಅವಕಾಶ ನೀಡುತ್ತದೆ. Studentsಗೆ machine learning, computer vision, robotics ಮತ್ತು control systems ನಡುವಿನ ಸಂಪರ್ಕವನ್ನು ಕಲಿಯಲು ಸಹಾಯವಾಗಬಹುದು.
ಆದರೆ ಈ ಕ್ಷೇತ್ರದಲ್ಲಿ “AI ಈಗ ನಿಜವಾಗಿಯೂ ಜಗತ್ತನ್ನು ಅರ್ಥಮಾಡಿಕೊಂಡಿದೆ” ಎಂಬ sensational claimsಗಳನ್ನು ನಂಬುವುದಕ್ಕಿಂತ, model ಏನು predict ಮಾಡುತ್ತದೆ, ಯಾವ benchmarkನಲ್ಲಿ ಪರೀಕ್ಷಿಸಲಾಗಿದೆ ಮತ್ತು ಯಾವ limitations ಉಳಿದಿವೆ ಎಂಬುದನ್ನು ಗಮನಿಸುವುದು ಉತ್ತಮ.
10. AI World Models ಕಲಿಯಲು ಎಲ್ಲಿ ಪ್ರಾರಂಭಿಸಬೇಕು?
ಈ ಕ್ಷೇತ್ರವನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು ನೀವು ನೇರವಾಗಿ ದೊಡ್ಡ AI model train ಮಾಡಬೇಕಾಗಿಲ್ಲ. ಮೊದಲು foundational concepts ಕಲಿತು, ನಂತರ research projects ಮತ್ತು technical demonstrationsಗಳನ್ನು ಪರಿಶೀಲಿಸಬಹುದು.
ಮೊದಲ ಹಂತ: Machine Learning ಮತ್ತು Computer Vision
Machine Learning, neural networks, computer vision ಮತ್ತು sequence modellingನ basics ತಿಳಿದುಕೊಳ್ಳಿ. Images ಮತ್ತು videoಗಳಿಂದ model ಹೇಗೆ patterns ಕಲಿಯುತ್ತದೆ ಎಂಬುದನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳುವುದು world modelsಗೆ ಉತ್ತಮ foundation.
ಎರಡನೇ ಹಂತ: Reinforcement Learning
Reinforcement Learning (RL)ನಲ್ಲಿ agent environment ಜೊತೆ interact ಮಾಡಿ, actions ಮತ್ತು rewards ಆಧರಿಸಿ policy ಕಲಿಯುತ್ತದೆ. World models ಈ processಗೆ ಸಹಾಯ ಮಾಡಬಹುದು, ಏಕೆಂದರೆ agent ನೈಜ environmentನಲ್ಲಿ ಪ್ರತಿಯೊಂದು action ಪ್ರಯತ್ನಿಸುವ ಮೊದಲು ಕೆಲವು outcomesಗಳನ್ನು modelನಲ್ಲಿ simulate ಮಾಡಬಹುದು.
ಆದರೆ world models ಮತ್ತು reinforcement learning ಒಂದೇ ಅಲ್ಲ. World model environmentನ dynamicsಗಳನ್ನು predict ಮಾಡಲು ಸಹಾಯ ಮಾಡಬಹುದು; RL policy learningಗೆ ಬಳಸುವ ಹಲವು ವಿಧಾನಗಳಲ್ಲಿ ಒಂದಾಗಿದೆ.
ಮೂರನೇ ಹಂತ: Official research projects ಪರಿಶೀಲಿಸಿ
ಈ ಕೆಳಗಿನ resourcesಗಳಿಂದ ಪ್ರಾರಂಭಿಸಬಹುದು:
- Google DeepMind — Genie 3 — Interactive world generation.
- NVIDIA Cosmos — Physical AI, world foundation models ಮತ್ತು simulation.
- World Labs — Marble — Multimodal 3D world generation.
- Meta AI — V-JEPA 2 research — Video-based physical world learning.
ಪ್ರತಿ projectನಲ್ಲಿ ಮೂರು ಪ್ರಶ್ನೆಗಳನ್ನು ಕೇಳಿಕೊಳ್ಳಿ: modelಗೆ ಯಾವ input ಕೊಡಲಾಗುತ್ತದೆ? ಅದು ಯಾವ output ಅಥವಾ prediction ನೀಡುತ್ತದೆ? ಅದರ limitations ಮತ್ತು evaluation metrics ಯಾವುವು?
ಈ ರೀತಿಯ ಪ್ರಶ್ನೆಗಳು marketing claimsಗಿಂತ ನಿಜವಾದ technical capabilitiesಗಳನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು ಸಹಾಯ ಮಾಡುತ್ತವೆ.
Frequently Asked Questions (FAQs)
1. AI World Model ಎಂದರೇನು?
AI World Model ಎಂದರೆ environmentನ ಸ್ಥಿತಿಗಳು ಮತ್ತು ಬದಲಾವಣೆಗಳನ್ನು model ಮಾಡಿ, ಮುಂದಿನ ಸ್ಥಿತಿ ಅಥವಾ actionನ ಪರಿಣಾಮವನ್ನು predict ಮಾಡಲು ಪ್ರಯತ್ನಿಸುವ AI system. ಇದನ್ನು robotics, simulation ಮತ್ತು physical AI developmentನಲ್ಲಿ ಬಳಸಬಹುದು.
2. AI World Models ಮತ್ತು Large Language Models ನಡುವಿನ ವ್ಯತ್ಯಾಸವೇನು?
Large Language Models ಮುಖ್ಯವಾಗಿ language data ಆಧರಿಸಿ text ಅನ್ನು process ಮತ್ತು generate ಮಾಡುತ್ತವೆ. World models environmentನ dynamics ಮತ್ತು possible future statesಗಳನ್ನು predict ಮಾಡಲು ಹೆಚ್ಚು ಒತ್ತು ನೀಡುತ್ತವೆ. ಕೆಲವು systems ಎರಡೂ ವಿಧಾನಗಳನ್ನು ಸಂಯೋಜಿಸಬಹುದು.
3. AI World Models ನಿಜವಾಗಿಯೂ physics ಅರ್ಥಮಾಡಿಕೊಳ್ಳುತ್ತವೆಯೇ?
ಕೆಲವು models physical interactions ಮತ್ತು motion patternsಗಳ ಬಗ್ಗೆ ಉಪಯುಕ್ತ predictions ಮಾಡಬಹುದು. ಆದರೆ ಅದು ಮಾನವನಂತೆ physics ಅನ್ನು ಅರ್ಥಮಾಡಿಕೊಂಡಿದೆ ಅಥವಾ ಎಲ್ಲ ಸಂದರ್ಭಗಳಲ್ಲೂ ಸರಿಯಾಗಿ predict ಮಾಡುತ್ತದೆ ಎಂದು ಇದರಿಂದ ಸಾಬೀತಾಗುವುದಿಲ್ಲ. Accuracy ಮತ್ತು generalization ಅನ್ನು task-specific testing ಮೂಲಕ ಪರಿಶೀಲಿಸಬೇಕು.
4. World Models ಅನ್ನು roboticsನಲ್ಲಿ ಹೇಗೆ ಬಳಸಬಹುದು?
Robot ಒಂದು action ತೆಗೆದುಕೊಳ್ಳುವ ಮೊದಲು ಸಾಧ್ಯವಾದ outcomesಗಳನ್ನು predict ಮಾಡಲು world model ಸಹಾಯ ಮಾಡಬಹುದು. ಇದನ್ನು planning, simulation ಮತ್ತು trainingನಲ್ಲಿ ಬಳಸಬಹುದು. ನೈಜ robot deploymentಗೆ safety checks ಮತ್ತು physical testing ಇನ್ನೂ ಅಗತ್ಯ.
5. Video generation model ಒಂದು world model ಆಗಬಹುದೇ?
ಕೆಲವು video generation models world-model capabilitiesಗಳನ್ನು ಹೊಂದಿರಬಹುದು. ಆದರೆ visually realistic video ರಚಿಸುವುದಷ್ಟೇ world modelಗೆ ಸಾಕಾಗುವುದಿಲ್ಲ. Environment states, action-conditioned prediction ಮತ್ತು useful simulation ಸಾಮರ್ಥ್ಯಗಳೂ ಮುಖ್ಯವಾಗಬಹುದು.
6. AI World Models ಈಗಾಗಲೇ ಸಂಪೂರ್ಣವಾಗಿ ಅಭಿವೃದ್ಧಿಯಾಗಿವೆಯೇ?
ಇಲ್ಲ. ಈ ಕ್ಷೇತ್ರದಲ್ಲಿ ಗಮನಾರ್ಹ ಸಂಶೋಧನೆ ನಡೆಯುತ್ತಿದೆ, ಆದರೆ long-term consistency, physical accuracy, unseen environmentsನಲ್ಲಿ generalization ಮತ್ತು safe real-world deployment ಇನ್ನೂ ಸವಾಲುಗಳಾಗಿವೆ.
7. AI World Models ಮತ್ತು AI Agents ನಡುವಿನ ಸಂಬಂಧವೇನು?
AI agent ಗುರಿ ಸಾಧಿಸಲು tools ಅಥವಾ actions ಬಳಸಬಹುದು. World model ಒಂದು actionನಿಂದ ಏನಾಗಬಹುದು ಎಂಬುದನ್ನು predict ಮಾಡಲು agent ಅಥವಾ plannerಗೆ ಸಹಾಯ ಮಾಡಬಹುದು. ಆದರೆ ಪ್ರತಿಯೊಂದು AI agentಗೂ world model ಅಗತ್ಯವಿಲ್ಲ.
8. World Models ಸಾಮಾನ್ಯ ಜನರಿಗೆ ಈಗಲೇ ಉಪಯುಕ್ತವೇ?
ಕೆಲವು world-model technologies ಈಗಾಗಲೇ research tools, interactive environment generation ಮತ್ತು developer platformsಗಳಲ್ಲಿ ಲಭ್ಯವಿವೆ. ಆದರೆ sophisticated robotics ಅಥವಾ safety-critical physical applicationsಗಳ ಬಳಕೆ ಇನ್ನೂ technical validation ಮತ್ತು deployment constraintsಗಳಿಗೆ ಒಳಪಟ್ಟಿದೆ.
Conclusion: AIಗೆ ಮುಂದಿನ ಹೆಜ್ಜೆ ಕೇವಲ ಉತ್ತರಿಸುವುದಲ್ಲ, ಪರಿಣಾಮಗಳನ್ನು Predict ಮಾಡುವುದೇ?
AI World Models research, AI systemsಗಳು environmentsಗಳನ್ನು ಹೇಗೆ represent ಮಾಡುತ್ತವೆ ಮತ್ತು actionsಗಳ ಪರಿಣಾಮಗಳನ್ನು ಹೇಗೆ predict ಮಾಡಬಹುದು ಎಂಬುದನ್ನು ಅಧ್ಯಯನ ಮಾಡುತ್ತದೆ. ಇದು robotics, autonomous vehicles, interactive virtual worlds ಮತ್ತು scientific simulationಗೆ ಮಹತ್ವದ ಸಾಧ್ಯತೆಗಳನ್ನು ತೆರೆದಿಡುತ್ತದೆ.
Google DeepMindನ Genie 3 interactive environment generationಗೆ, NVIDIA Cosmos physical AI ಮತ್ತು simulationಗೆ, World Labs Marble 3D world creationಗೆ ಮತ್ತು Meta AIನ V-JEPA 2 video-based physical learningಗೆ ವಿಭಿನ್ನ research directionsಗಳನ್ನು ತೋರಿಸುತ್ತವೆ.
ಆದರೆ ಈ technologyಯ ನಿಜವಾದ ಮೌಲ್ಯವು generated video ಎಷ್ಟು ನೈಜವಾಗಿ ಕಾಣುತ್ತದೆ ಎಂಬುದರಲ್ಲಷ್ಟೇ ಇಲ್ಲ. Model ಹೊಸ ಪರಿಸ್ಥಿತಿಗಳಲ್ಲಿ ಎಷ್ಟು ವಿಶ್ವಾಸಾರ್ಹವಾಗಿ predict ಮಾಡುತ್ತದೆ, planningಗೆ ಎಷ್ಟು ಸಹಾಯ ಮಾಡುತ್ತದೆ ಮತ್ತು real-world outcomesಗೆ ಎಷ್ಟು generalize ಆಗುತ್ತದೆ ಎಂಬುದೇ ಮುಖ್ಯ.
ಮುಂದಿನ AI systemsಗಳನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳಲು, language generation ಮತ್ತು image generation ಜೊತೆಗೆ environment modelling, prediction, simulation ಮತ್ತು action planningಗಳನ್ನೂ ಗಮನಿಸಬೇಕು. AI World Models ಈ ಬದಲಾವಣೆಯ ಪ್ರಮುಖ research areasಗಳಲ್ಲಿ ಒಂದಾಗಿದೆ—ಆದರೆ ಸಂಪೂರ್ಣ ಜಗತ್ತನ್ನು ಅರ್ಥಮಾಡಿಕೊಳ್ಳುವ AI ಇನ್ನೂ ಸಾಧಿತ ಗುರಿಯಲ್ಲ, ಮುಂದುವರಿಯುತ್ತಿರುವ ಸಂಶೋಧನೆಯಾಗಿದೆ.